アダプティブクルーズコントロールやブラインドスポットモニタリングは、高度運転支援システム(ADAS)の代表的な機能として広く普及しています。しかし、次世代ADASは、もはや個別機能の充実だけで評価されるものではありません。 むしろ、エンドツーエンドADASスタックを、拡張性のある車載コンピューティングプラットフォーム上でいかに効率的に統合、検証、展開し、ドライビングエクスペリエンス全体の高度化を実現できるかが重要になっています。
これは特に中国市場で顕著です。OEM各社は、基本的な安全機能やNCAP(New Car Assessment Program:新車アセスメントプログラム)の要件対応から、ソフトウェア主導の高度なL2++運転体験へと急速に移行しています。具体的には、高速道路でのNavigate on Autopilot(NOA)、都市部におけるNOA、ハンズオフ運転、統合パーキング機能など、より自然な車両挙動を実現する先進機能へのニーズが高まっています。
こうした要求に対応するため、グローバルOEMおよびティア1サプライヤーには、地域、車種セグメント、自動運転レベルをまたいで展開可能なプラットフォーム戦略が求められています。同時に、ソフトウェア資産の再利用を最大化し、統合リスクを低減しながら、継続的な機能拡張を迅速に進められることも重要です。
ルネサスとNullmaxは、この市場ニーズに応えるため、L2++レベルのエンドツーエンド都市部NOA車両レベル実証デモを共同開発しています。このデモは、実際のADASユースケースを車両レベルで検証できる評価環境を提供します。 ルネサスの高性能SoC「R-Car」、「R-Car Open Access(RoX)」プラットフォーム、そしてNullmaxのエンドツーエンドAIスタックを組み合わせることで、プラットフォーム性能を具体的な評価結果として示し、顧客開発プロジェクトへの適用可能性を示します。
エンドツーエンドADASスタックのソフトウェア実装支援が重要な理由
最新のADAS/自動運転(AD)システムは、個別機能ごとに統合する従来のモジュール型アプローチから、認識、経路計画、車両制御をより密接に連携させるAI主導のADASスタックへと進化しています。 この変化に伴い、基盤となるコンピューティングプラットフォームには、多様かつ膨大なデータを処理するとともに、高性能AI推論、決定論的リアルタイム制御、継続的なセンサーデータ取り込み、高スループットなデータ転送、安全監視機能、さらには柔軟なソフトウェア実行環境を支える能力が求められるようになっています。
近年のADAS/自動運転システムは、大規模言語モデル(LLM)、ビジョン・ランゲージモデル(VLM)、ビジョン・ランゲージ・アクションモデル(VLA)に着想を得たエンドツーエンドAIアーキテクチャへと進化しつつあります。 これらのアプローチでは、認識、経路計画、制御を単一の統合モデル内で連携させることで、従来のモジュール型パイプラインを超えるアーキテクチャを実現します。その結果、演算性能、メモリ帯域幅、システム全体のデータオーケストレーションに対する要求が一段と高まっています。
ルネサスは、スケーラブルで量産を見据えたエンドツーエンドADAS/自動運転スタックを、共通かつ成熟したプラットフォーム基盤上で効率的に展開できる環境を提供しています。 このプラットフォーム基盤は、EU一般安全規則(GSR)やNCAP 5つ星評価に基づく安全要件に対応するとともに、L2からL2+/L2++ ADAS、さらにL3/L4モビリティへと進化するための拡張パスを提供する必要があります。
R-Car X5シリーズ:シリコンからシステムまで拡張可能なコンピューティング性能
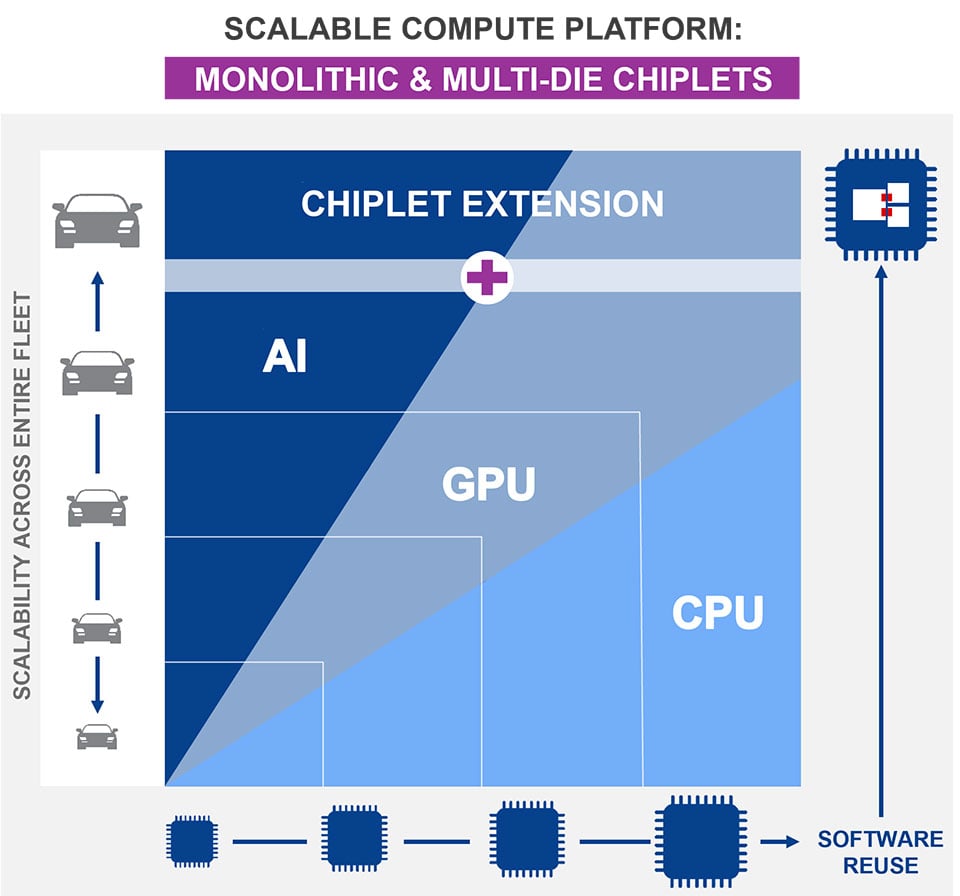
R-Car X5シリーズは、ADAS/自動運転システム開発における最も重要な課題の1つである、車種ごとにプラットフォーム戦略を作り直すことなく性能を拡張することを目的に設計されています。 単一の性能レンジに特化するのではなく、R-Car X5 SoCシリーズは、フットプリント互換性を維持しながら、エントリークラスのADASから高性能コンピューティングを必要とするハイエンド車両まで対応可能なスケーラブルなSoCラインアップを提供します。
シリーズ全体では、250k~1400k DMIPSのCPU性能と、50~1000 TOPS超の高密度AI処理性能を提供します。 これによりOEMおよびパートナー企業は、車両セグメント、搭載機能、コスト目標に応じて最適な演算性能を選択しながら、複数の車両プログラム間でプラットフォームの再利用性を維持できます。
R-Car X5アーキテクチャは、ADAS/自動運転スタック全体を支えるために必要なヘテロジニアスコンピューティングリソースを統合しています。これには、ISP、汎用CPU、リアルタイムCPU、NPU/DSP、GPU、専用アクセラレーターが含まれます。 これらのリソースは緊密に連携して動作し、センサーデータの継続的な処理、AI推論、経路計画、可視化処理、リアルタイム車両制御を、予測可能で一貫したレイテンシで実行する必要があります。
高解像度カメラ、レーダー、LiDARから取得されるデータに加え、LLM、VLM、およびVLAベースのエンドツーエンドアーキテクチャに代表される、メモリおよび演算負荷の高いAIモデルが自動車分野で利用され始めています。こうしたワークロードは、安定した閉ループ動作を実現するために、予測可能なレイテンシでシステム全体にわたり処理・連携される必要があります。
そのため、メモリ帯域幅も重要なシステムレベル要件の1つとなっています。 R-Car X5シリーズは、最大9600MT/sグレードのLPDDR5xメモリをサポートしており、こうした帯域幅要求に対応します。これにより、ISP、メモリ、CPU、NPU/DSP、GPU、リアルタイム処理リソースをまたぐ高スループットな映像処理およびAIパイプラインを実現できます。
R-Car X5アーキテクチャは、チップレット技術による性能拡張にも対応しています。 これによりOEMおよびエコシステムパートナーは、システムの複雑化に応じて、同一プラットフォーム上でコンピューティング性能やメモリリソースを拡張しながらも、プラットフォーム全体のアーキテクチャを再設計することなく開発を継続できます。 R-Car X5Hは本デモのリファレンスプラットフォームとして採用されています。一方で、R-Car X5シリーズ全体は、さまざまな車両セグメントや自動運転レベルに対応するスケーラブルな量産展開を可能にします。
R-Car Open Access(RoX):ソフトウェア/ツール基盤
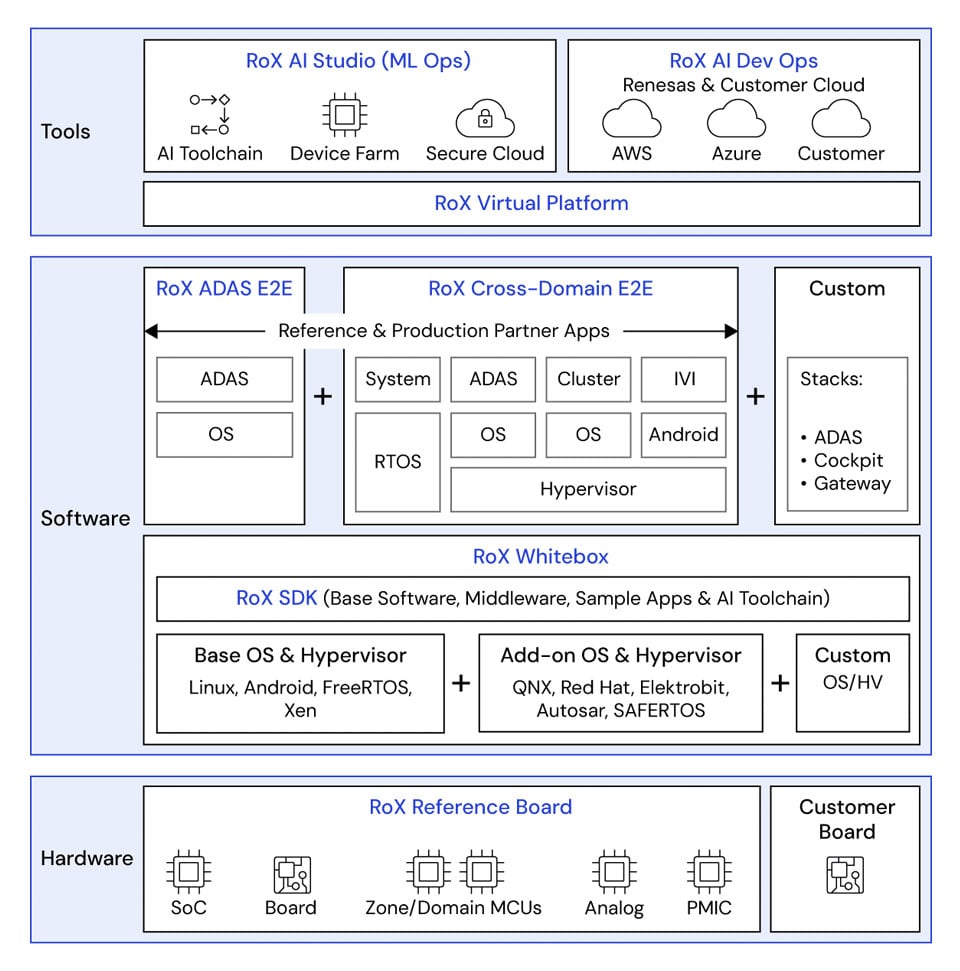
拡張性の高いシリコンだけでは十分ではありません。 ADAS/自動運転システムの開発では、複雑なADASスタックの開発、統合、テスト/検証、初期立ち上げ、および継続的な最適化を効率化するソフトウェアプラットフォームやツール、仮想開発環境も必要になります。 RoX Whiteboxソフトウェア開発キット(SDK)は、R-Car X5ハードウェアとパートナー企業のADAS/自動運転ソフトウェアを統合するためのソフトウェア基盤です。 今回のNullmaxとの車両レベル実証デモでは、RoX Whitebox SDKをLinux実行環境上で利用しています。
RoX Whitebox SDKは、開発用途から商用ADAS/自動運転システムの量産展開までを想定し、オープンソースOS、商用OS、各種ハイパーバイザーに対応しています。 エコシステムパートナーは、RoX Whitebox SDKを活用することで統合作業を効率化し、R-Car X5シリーズの各性能レンジにわたって再利用可能な開発基盤を構築できます。 また、OEMおよびティア1サプライヤーは、量産を見据えた顧客開発プロジェクト向けにR-Car X5プラットフォーム上でADASスタックを評価できるため、市場投入までの期間短縮を可能にします。 ルネサスのRoXプラットフォームは、OEM、ティア1サプライヤー、エコシステムパートナーに対して、R-Carプラットフォーム上でシステムソリューションを導入・拡張・差別化するために必要なツール、専門知識、長期サポートを提供します。これにより、初期開発から量産まで、一貫した開発環境のもとで開発を進めることができます。
NullmaxとのL2++エンドツーエンドNavigate-on-Autopilot(NOA)車両レベル実証デモ
ADAS/自動運転スタックを顧客開発プロジェクトへ展開する前には、エコシステムパートナー間で役割分担がどのように行われているかにかかわらず、データパイプラインおよび制御パイプライン全体を検証する必要があります。 複雑なL2++アーキテクチャでは、センサーデータは取得、ISP処理、メモリバッファリング、同期処理、AI駆動の情報処理を経て、経路計画、車両制御、可視化処理へと流れます。
各処理段階は、システムレイテンシ、メモリ帯域幅、決定論性、そしてシステム全体の閉ループ安定性に直接影響を与えます。 さらにADASスタックが、認識処理と運転ポリシーをより密接に統合したLLM/VLM/VLAベースのエンドツーエンドAIアーキテクチャへ進化するにつれて、実環境において決定論的かつ安定した閉ループ動作を確保するために、データパイプラインと制御パイプライン全体の検証はますます重要になっています。
この検証プロセスにおいて重要な役割を果たすのが、R-Car X5 SoCとRoX SDKの組み合わせです。 R-Car X5 SoCは、ヘテロジニアスコンピューティングと高帯域幅メモリを備えたコンピューティング基盤を提供します。RoX SDKにより、パートナー企業は柔軟な実行環境全体にわたって、エンドツーエンドのソフトウェアパイプラインの初期立ち上げ、統合、および検証を効率的に行うことができます。 システム全体を早期に検証することで、OEMとの開発フェーズに入る前に統合リスクを低減できるだけでなく、量産を見据えた顧客開発プロジェクトへの適用可能性を示す有力な評価結果となります。
このアプローチの有効性を示す事例として、Nullmaxと共同で実施した1L11V5R構成のL2++エンドツーエンドNOA車両レベルPoC(概念実証)デモがあります。 このデモでは、R-Car X5H上にAI駆動の閉ループADASスタックを実装し、カメラ、レーダー、LiDAR、GNSS/IMUから得られるデータを統合しています。また、高速道路と市街地の両方において、最高130km/hまでのハンズオフ運転シナリオをサポートするNOA機能を実現しています。
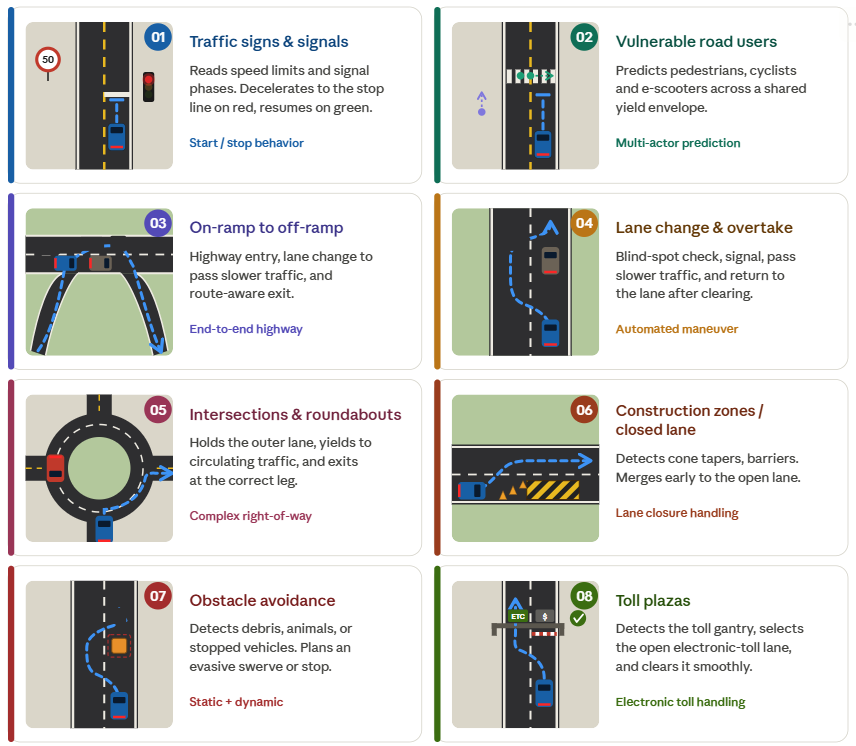
本デモでは、業界全体で進むLLM、VLM、VLAに着想を得た運転モデルへの移行動向に沿って、NullmaxのMaxDrive Plusスタックを採用しています。R-Car X5H上で単段型エンドツーエンドAIアーキテクチャを実行し、高速道路および市街地における高度な運転ユースケースを実現しています。 また、以下のような実環境での複雑なユースケースにも対応しています:
- 制限速度標識、交通標識、信号機の認識と発進・停止制御
- 交通弱者(VRU)との安全な相互作用
- 高速道路の合流から退出までのナビゲーション
- 自動車線変更および追い越し
- 複雑な交差点やラウンドアバウトへの対応
- 工事区間や車線規制区間への対応
- 障害物回避
このデモは単なる機能紹介にとどまらず、R-Car X5とRoX SDKが実際の走行環境下でパートナー企業のエンドツーエンドADASスタックをどのように支援できるかを車両レベルで実証した評価事例でもあります。
PoC(概念実証)から量産展開へ
概念実証(PoC)から量産向けADAS/自動運転システムの展開へ移行するには、複雑なエンドツーエンドAIスタックの統合、大量データ処理および高負荷ワークロードへの対応、さらに複数のパートナー企業が関与するシステム全体で決定論的な閉ループ動作を保証するといった課題を解決する必要があります。
R-Car X5とRoX SDKを組み合わせたプラットフォームは、こうした課題に直接対応します。
R-Car X5は、最新のAIワークロードを支えるスケーラブルなヘテロジニアスコンピューティング性能と高帯域幅メモリを提供します。RoX SDKは、エンドツーエンドADASパイプラインの初期立ち上げ、統合、および検証を効率化します。 これにより統合の複雑さを低減するとともに、車両レベルでの早期システム検証を可能にします。
OEMにとっては、開発リスクの低減、統合サイクルの短縮、市場投入までの期間短縮につながります。特に急速に進化するL2++市場では、こうした効果が大きな価値をもたらします。 また、複数の車両プログラムにわたって一貫したプラットフォーム戦略を維持できることも大きなメリットです。 ソフトウェアパートナーにとっては、RoX SDKが再利用可能な開発環境を提供することで、差別化されたAI駆動ADASスタックをR-Car X5シリーズの各性能レンジへ効率的に展開できます。
ADAS/自動運転システムは今後も、LLM、VLM、VLAに着想を得たモデルを含むデータ集約型のエンドツーエンドAIアーキテクチャへと進化していきます。その中で、スケーラブルな演算性能、高帯域幅メモリ、そして実際のハードウェアおよびソフトウェア環境で検証済みのアーキテクチャを組み合わせられることが、ますます重要になります。
R-Car X5ファミリとRoX SDKプラットフォームは、こうした要件に応えるために設計されています。これによりパートナー企業は、統合から車両レベルでの検証、そして量産展開までを、より迅速かつ確実に進めることができます。
詳細については、R-Car車載向けシステムオンチップ(SoC)のページをご覧ください。